

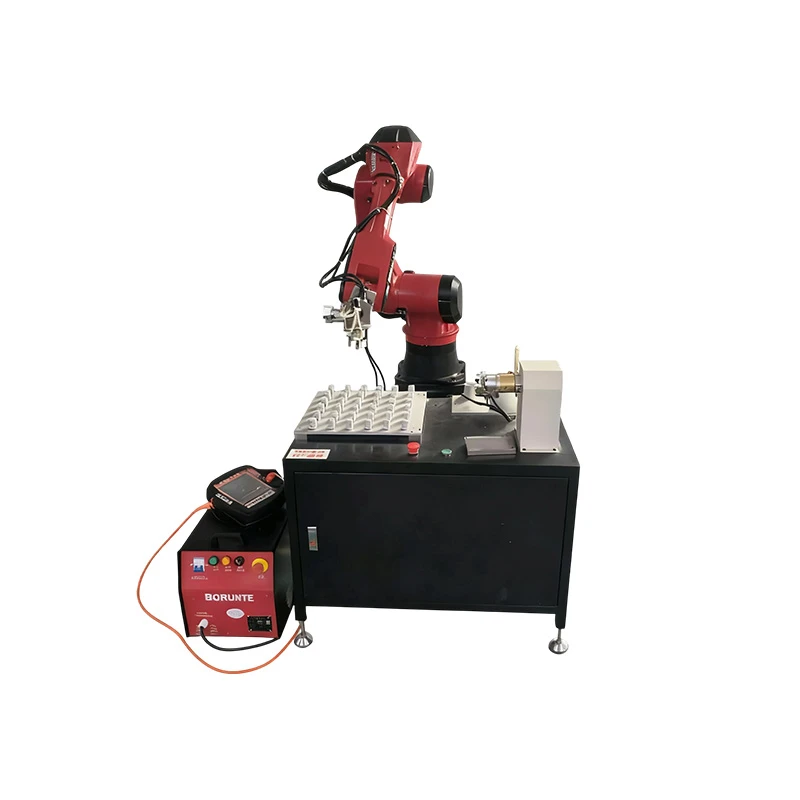
Այս ռոբոտը հարմար է CNC ավտոմատացման համար հետևյալ արտադրական պայմաններում.
CNC խառատահաստոց / շրջադարձային կենտրոն շարունակական արտադրություն
Մեկ-մեքենա կամ բազմամեքենա (1-ից-2 / 1-ից-3) արտադրական բջիջ
Միջին խմբաքանակի կամ բարձր կրկնելիության հաստոցների մասեր
Կայուն ցիկլի ժամանակի մշակման գործընթացներ
8–24 ժամ շարունակական արտադրական միջավայրեր
Համակարգի արդյունավետության առավելությունները
Կրկնակի-բռնիչ կառուցվածքը հնարավորություն է տալիս զուգահեռ բեռնում/բեռնաթափում` վերացնելով CNC պարապ սպասման ժամանակը մասնակի փոխանակման ժամանակ:
±0,05 մմ կրկնվող դիրքավորումն ապահովում է ռոբոտի, սարքի և լիսեռի միջև հետևողական հավասարեցում երկար-ցիկլի աշխատանքի ընթացքում:
Համակարգն աջակցում է մասշտաբային դասավորությունը մեկ CNC բջիջից մինչև բազմամեքենաների արտադրության կլաստերներ՝ առանց ռոբոտի հիմնական կառուցվածքը փոխելու:
Նախատեսված է անխափան արտադրական միջավայրերի համար՝ կայուն մեխանիկական և էլեկտրական կատարողականությամբ 24/7 աշխատանքային պայմաններում:
Հիմնական տեխնիկական պարամետրեր
|
Պարամետրերի կատեգորիա |
Հատուկ ճշգրտում |
|
Arm Span |
1895 մմ |
|
Կրկնել դիրքավորման ճշգրտությունը |
±0,05 մմ |
|
Առավելագույն ծանրաբեռնվածություն |
20 կգ |
|
Էլեկտրաէներգիայի հզորություն |
5,87 կՎԱ |
|
Սարքավորման քաշը |
Մոտ 230 կգ |
|
Պաշտպանության դաս |
Ձեռքի IP54, մարմնի IP40 |
Ծրագրի ինժեներական աջակցություն
Մենք տրամադրում ենք ամբողջական ինժեներական աջակցություն մինչև համակարգի տեղակայումը.
- CNC մեքենայի համատեղելիության գնահատում
- Արտադրության ցիկլի ժամանակի վերլուծություն
- Դասավորության տեխնիկատնտեսական հիմնավորում
- Բռնիչի և հարմարանքների հարմարեցման ձևավորում
- Ավտոմատացված բջիջների կազմաձևման պլանավորում
- Աջակցություն-տեղադրման և շահագործման վրա
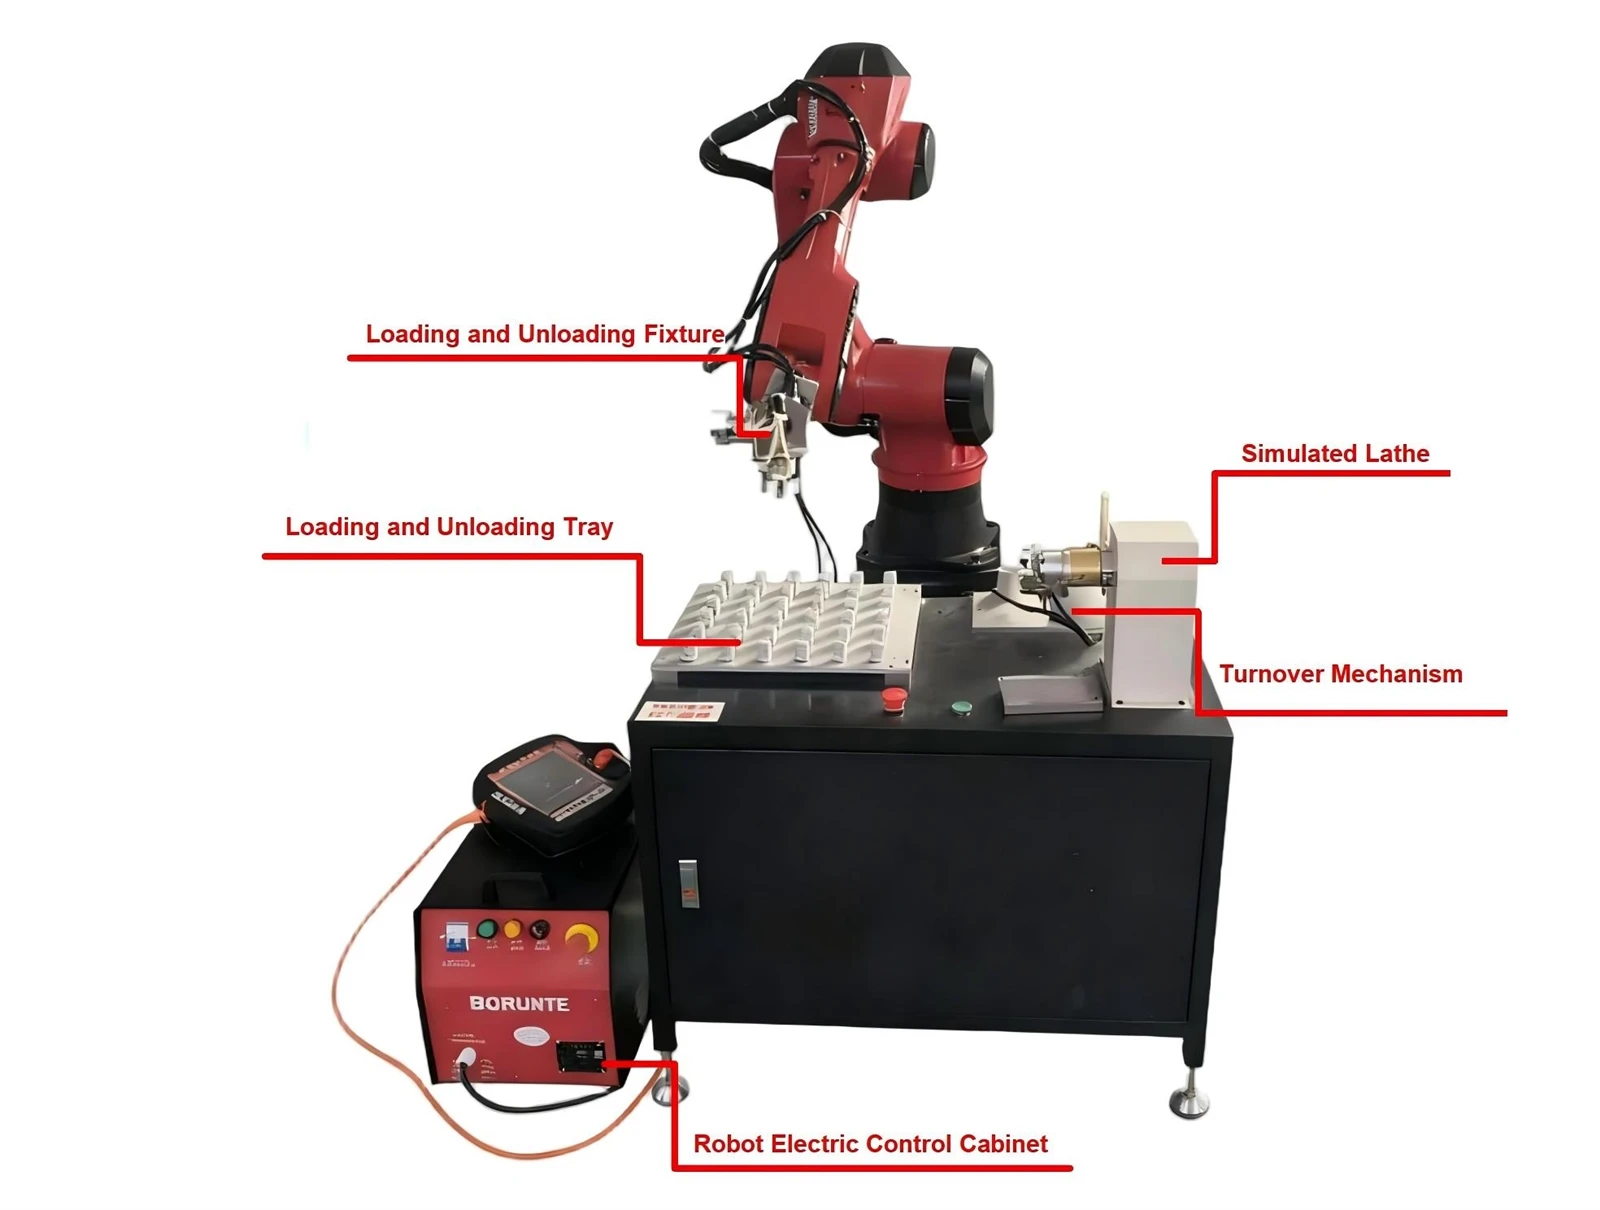
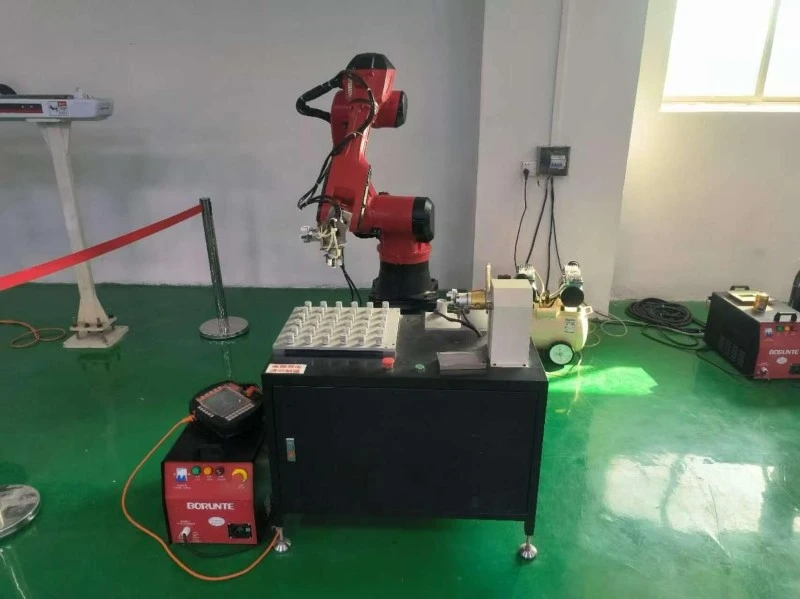
Նկար 2.1-Կայքի ֆիզիկական օբյեկտի դիագրամ

Ռոբոտի էլեկտրական կառավարման պահարան

Ֆիքսված բարձրության հիմք ռոբոտի համար

Շրջանառության մեխանիզմ

Բեռնման և բեռնաթափման սկուտեղ

Մոդելավորված խառատահաստոց

Բեռնման և բեռնաթափման հարմարանք
ՀՏՀ
Թեժ գրառումներ: cnc մեքենա խնամող ռոբոտ, Չինաստան cnc մեքենա խնամող ռոբոտ արտադրողներ, մատակարարներ, գործարան


